VineRobot II
La UPV, responsable de la dirección técnica en un proyecto europeo que trabaja en la creación de un nuevo aliado para el sector vitícola
[ 18/10/2016 ]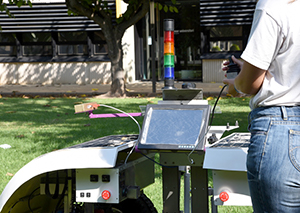
El Laboratorio de Robótica Agrícola de la Universitat Politècnica de València (UPV) forma parte, como responsable de la dirección técnica, del proyecto europeo VineRobot.
Integrado por investigadores alemanes, franceses, italianos y españoles, y coordinado por la Universidad de La Rioja, el proyecto presenta múltiples novedades, desde un nuevo sensor que combina fluorescencia con visión artificial y ayuda a determinar el momento ideal para cosechar la uva, hasta sensores de ultrasonidos, pasando por un mayor control de la autonomía de las baterías y una carrocería biodegradable que incorpora además paneles solares.
Estas son sólo algunas de las características del nuevo prototipo de robot vitícola que, como su hermano mayor, será capaz de navegar de forma automática por los viñedos y permitirá obtener en tiempo real datos de especial relevancia para los productores como la cantidad de nitrógeno en hojas y el nivel de antocianos en los racimos de uva.
Todos estos datos conformarán varios mapas que podrán leerse de forma muy sencilla en la pantalla del ordenador del propio robot, así como almacenar para su posterior análisis por cualquier usuario no necesariamente especialista en robótica o tecnologías de la información.
Novedoso sistema de visión artificial desarrollado en Valencia
En VineRobot II, cabe destacar con especial relevancia el sistema de visión artificial desarrollado en Valencia gracias a la colaboración entre los laboratorios de la UPV y del Instituto Valenciano de Investigaciones Agrarias (IVIA).
Dicho sistema discrimina, con un alto nivel de detalle, hojas y uva en tiempo real mientras el robot circula entre las filas del viñedo. De este modo, se aumenta de manera significativa la precisión de las medidas del sensor de fluorescencia, evitando interferencias provenientes de la clorofila de la vegetación.
La cámara analiza un área circular de 4 centímetros de diámetro -donde se evalúa el nivel de fluorescencia- y estima la relación entre los porcentajes de uva y hoja. Únicamente las medidas que tienen más de un 50% de uva y menos de un 3% de hoja serán válidas y aportarán información a los mapas confeccionados en tiempo real.
La precisión en la medida, el reto
Según explican los investigadores, uno de los grandes retos que implica la medida de antocianos en movimiento es que el sensor debe desplazarse a 30 centímetros de los racimos, lo que implica una alta precisión para un sistema de navegación autónoma.
Francisco Rovira, director del Laboratorio de Robótica Agrícola UPV, señala que, en este segundo prototipo, "se ha mejorado el soporte del sensor de fluorescencia que genera los mapas, haciéndolo mucho más versátil y con un montaje más sencillo".
"Se trata de un sistema de asistencia a la medida automatizada de antocianos", añade Rovira, "lo que ayudará al agricultor a decidir cuándo vendimiar para conseguir el mejor de los vinos, ya que dicho parámetro está relacionado con la madurez de la uva, y si mezclas uvas con diferentes grados de maduración, el vino obtenido suele ser mediocre".
6 sensores para facilitar el giro y dos nuevos paneles solares para que siga funcionando con batería baja
Así mismo, la nueva red de 6 sensores de ultrasonidos de VineRobot II facilitará el giro del robot e incrementará sus prestaciones de seguridad (en el parachoques incorpora tres sensores, dos más en los laterales y uno trasero para evitar colisiones en maniobras marcha atrás).
Además, los dos nuevos paneles solares garantizarán 120 vatios extra, lo que permitirá que el ordenador encargado de la navegación y seguridad pueda seguir funcionando con un nivel bajo de las baterías.
VineRobot II fue presentado junto al primer prototipo el pasado mes de septiembre en Buzet-sur-Baïse (Francia) y se espera que esté totalmente operativo -a escala de laboratorio- a finales del mes de mayo de 2017.
Su sistema de navegación, premiado en Nueva Orleans
Su sistema de navegación fue presentado el año pasado en Nueva Orleans (Estados Unidos), durante una conferencia internacional auspiciada por la sociedad estadounidense ASABE (American Society of Agricultural and Biological Engineers), donde recibió el premio Information technology, Sensors, and Control Systems Select Paper Award
"Los resultados que hemos obtenido hasta el momento en este proyecto son más que satisfactorios, y tuvieron una gran aceptación en el sector vitícola francés durante la segunda demostración oficial en la cooperativa vinícola Les Vignerons de Buzet (Francia). En los próximos meses, vamos a seguir trabajando en la puesta a punto del nuevo prototipo", concluye Rovira.
Noticias destacadas

 Magistrales 2026
El campus de Gandia acogió el acto con el que la UPV reconoce al profesorado de secundaria más valorado por sus estudiantes
 Dones de ciència homenajea a la investigadora y divulgadora científica Conchi Lillo
El mural está situado en el IES Enric Valor de Picanya y es obra de la artista Udane Juaristi "Udatxo"
 El CUPRA del futuro
10 estudiantes del Car Design Master de la UPV diseñan para la marca el todoterreno de altas prestaciones de 2040
 El sueño de Nariman y Roba avanza en la UPV
Las estudiantes palestinas inician sus estudios de Ingeniería Informática con Nariman logrando un brillante 12,7 de nota de acceso
 After the Storm
La UPV organiza un concurso internacional para estudiantes universitarios con el objeto de desarrollar estrategias paisajísticas sistémicas para un futuro más resiliente en la cuenca del barranco del Poyo